
KPA Motion Bridge 是 KPA Motion Control Library 的扩展组件,可将实时运动控制应用程序与实时系统之外的程序连接起来。借助 KPA Motion Bridge,操作员界面、生产线控制器或工厂管理软件可以在实时计算机上定义、启动和监控运动控制,而无需在实时运动周期内运行。
两个端点,一个连接。
服务器应用程序
实时计算机
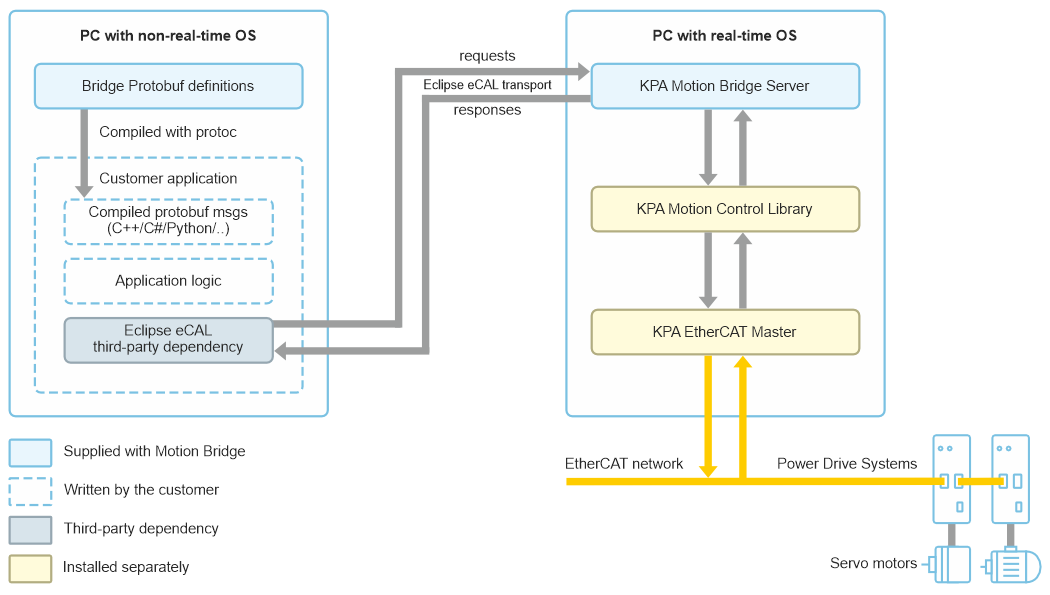
服务器 KPA Motion Bridge Server(以下简称“服务器应用程序”)运行在实时计算机上,并使用 KPA Motion Control Library 执行运动控制应用程序。
客户端
非实时计算机
客户端是运行在非实时计算机上的程序:它向服务器发送一系列调用,用于创建轴和功能块、建立功能块之间的连接,以及启动或停止应用程序。在应用程序运行期间,客户端可以读取相关数据并调整允许修改的参数。
基于成熟技术构建
两个端点通过 Eclipse eCAL 使用 BridgeService 进行通信。其请求和响应均采用 Protobuf 消息格式。
工作原理
Motion Bridge 应用程序分为四个阶段
01
客户端开发
Motion Bridge 提供 Bridge Protobuf 定义文件。客户使用 protoc 将这些定义编译为适用于客户端编程语言的消息代码,将客户端与第三方 Eclipse eCAL 库链接,并实现应用程序逻辑。
02
启动服务器
服务器应用程序在实时计算机上启动,并等待客户端通过网络或共享内存建立连接。
03
配置
客户端首先创建包含各个轴的运动控制环境,然后创建功能块并建立功能块之间的连接。
04
循环运行模式
客户端启动循环运行模式。服务器应用程序执行功能块,并按照已配置的连接在各功能块之间传递数据。在应用程序运行期间,客户端可以读取和写入功能块的输入与输出。停止循环运行模式后,服务器返回配置状态,同时保留已创建的功能块及其连接。
客户端应用示例
交付内容包含适用于所支持编程语言的客户端应用示例。
支持的平台
Linux x86 Linux x64 Linux ARM32 Linux ARM64 Xenomai 3.3.1 x64
如有需要,也可支持其他实时操作系统。
